كيف يعمل Planr: تحويل الذكاء الاصطناعي إلى نظام متكامل للتخطيط
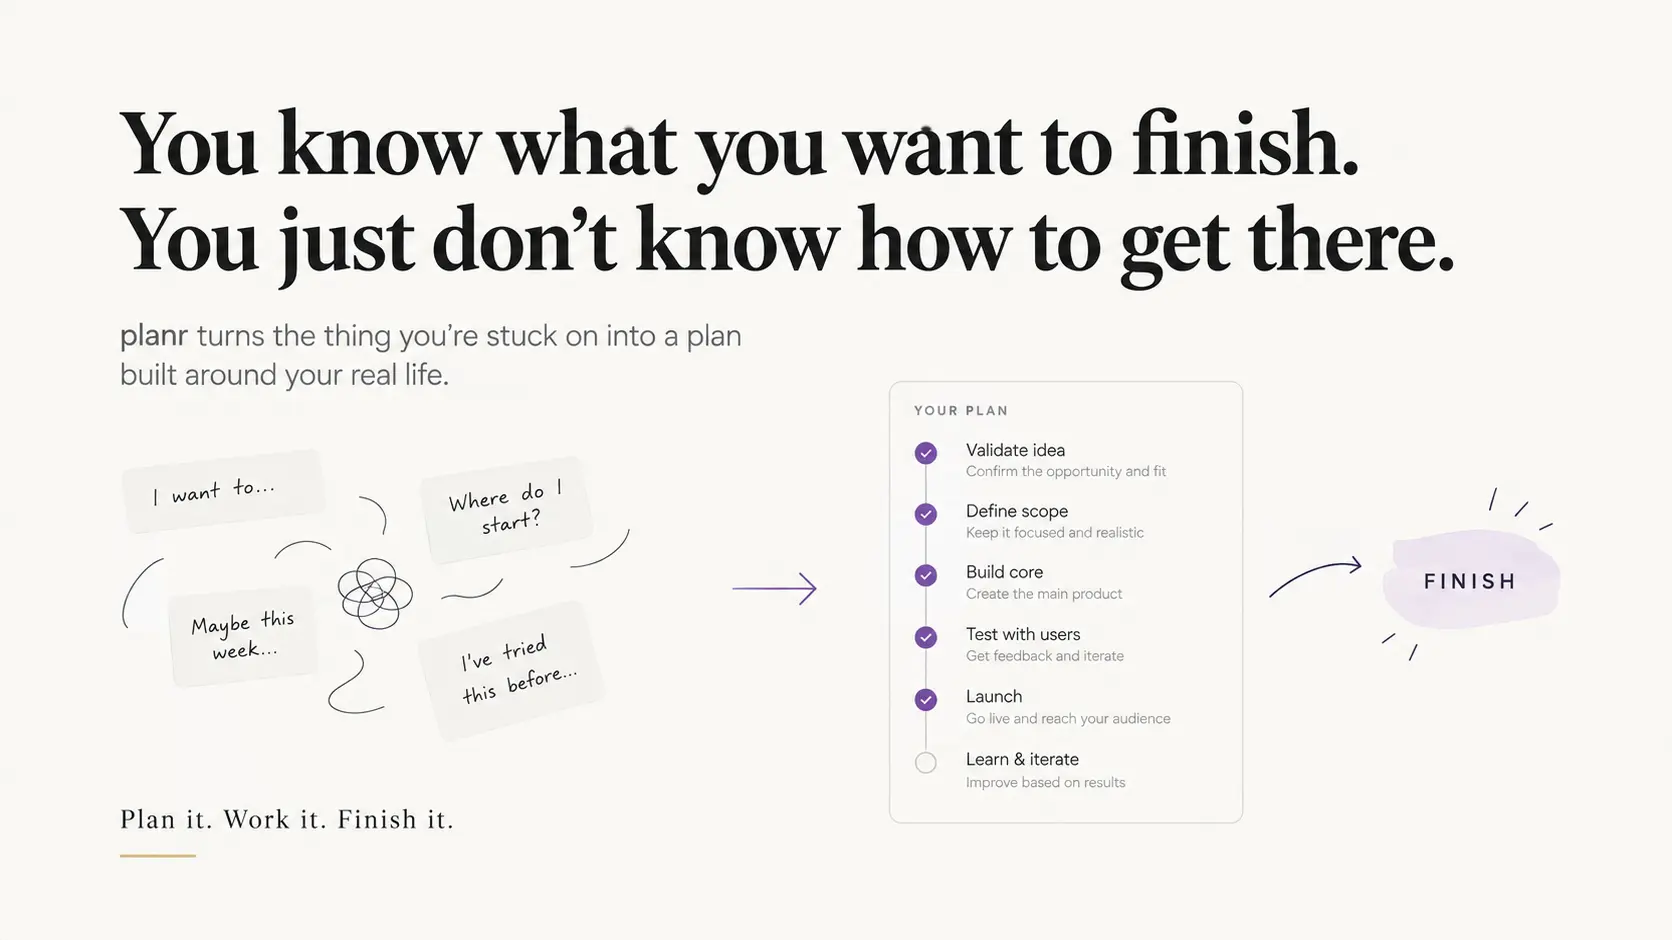
Planr ليس مجرد ذكاء اصطناعي ينشئ لك خارطة طريق. فهو يجمع بين البيانات المنظمة، ومراحل الذكاء الاصطناعي المتخصصة، والبحث، والتخصيص، والتحديث المستمر لإنشاء خطط قادرة على التكيف مع الحياة الواقعية.
Mohieb Al-Hesan12 دقائق قراءة
في هذه الصفحة
- يبدأ من الشخص، وليس من الخطة
- المحادثة ليست قاعدة البيانات
- المشكلة المعقدة تحتاج إلى أكثر من استدعاء واحد للذكاء الاصطناعي
- التخصيص أعمق من مجرد تغيير بعض الكلمات
- الذكاء الاصطناعي احتمالي، لذلك تحتاج خارطة الطريق إلى بعض الهيكل
- البحث يحتاج إلى معلومات حديثة
- مرحلة التحضير ومرحلة التنفيذ مرتبطتان
- خارطة الطريق لا يمكن أن تبقى ثابتة بينما تتغير الحياة
- قابلية تحقيق الخطة ليست رقمًا ثابتًا
- الذكاء الاصطناعي ليس مصدر الحقيقة
- من فكرة إلى نظام تخطيط مستمر
- شاهد Planr أثناء العمل
تبدأ معظم أدوات التخطيط بالذكاء الاصطناعي من فكرة بسيطة: أخبر الذكاء الاصطناعي بما تريد تحقيقه، ودعه ينشئ لك خطة.
وهذا يعمل بشكل جيد إلى حدٍّ مدهش، إلى أن تحاول بناء منتج كامل حول هذه الفكرة.
فالخطة المفيدة ليست مجرد قائمة مهام ينشئها الذكاء الاصطناعي بناءً على طلب واحد. لكي تكون الخطة مفيدة فعلًا، يجب أولًا فهم ما الذي يحاول الشخص تحقيقه، ومعرفة ظروفه الحالية، والبحث في الموضوع، وتحديد الأجزاء التي تنطبق عليه فعلًا، ومعرفة ما إذا كانت الخطة واقعية، ثم الاستمرار في اتخاذ القرارات وتعديل المسار مع تقدمه وتغير ظروفه.
وهنا تحديدًا تأتي فكرة Planr.
بدلًا من التعامل مع نموذج الذكاء الاصطناعي على أنه عقل واحد يجب أن يتولى العملية بأكملها من البداية إلى النهاية، يستخدم Planr عدة مراحل متخصصة من الذكاء الاصطناعي، وبيانات منظمة داخل التطبيق، والبحث، وأنماطًا متخصصة لبناء خرائط الطريق، وتحديثات مستمرة لتحويل الفكرة الأولية إلى شيء يمكن تنفيذه والتكيف معه في الحياة الواقعية.
يبدأ من الشخص، وليس من الخطة
عندما يأتي شخص إلى Planr، فهو لا يملك بالضرورة هدفًا محددًا ومتكاملًا. قد تكون لديه فكرة مبهمة، أو مقال وجده على الإنترنت، أو مشروع يريد بناءه، أو مشروعًا تجاريًا يريد إطلاقه، أو شيء يفكر فيه منذ أشهر.
لذلك، لا تتمثل المهمة الأولى في إنشاء خارطة طريق، بل في فهم ما الذي يحاول هذا الشخص تحقيقه فعلًا.
يستخدم Planr محادثة مع الذكاء الاصطناعي لجمع المعلومات التي يحتاجها لفهم الهدف والسياق المحيط به. يسأل عن أمور مثل الوقت المتاح، والالتزامات، والقيود، والمحاولات السابقة، والأولويات، والدافع وراء هذا الهدف. هذه المعلومات تمنح النظام أساسًا أفضل بكثير لتحديد المسار الواقعي الذي يمكن أن يتبعه الشخص.
وهذا السياق مهم لأن الهدف نفسه قد يحتاج إلى خطط مختلفة تمامًا بحسب الشخص الذي يحاول تحقيقه. فالشخص الذي يريد تأسيس مشروع تجاري بينما يعمل بدوام كامل ولديه عائلة يعتمد عليها سيحتاج إلى طريقة مختلفة عن شخص يستطيع تخصيص يومه بالكامل للمشروع. قد تكون الوجهة واحدة، لكن ليس بالضرورة أن يكون الطريق إليها واحدًا.
المحادثة ليست قاعدة البيانات
من أول المشكلات التي تظهر عند محاولة تحويل محادثة مع الذكاء الاصطناعي إلى سير عمل حقيقي هي الذاكرة.
قد يستطيع نموذج الذكاء الاصطناعي التعامل مع قدر كبير من سجل المحادثة، لكن هذا لا يعني أنه يجب الاعتماد عليه لاسترجاع كل معلومة مهمة من هذا السجل بشكل موثوق. كلما طالت المحادثة، يمكن أن تصبح التفاصيل المهمة مدفونة بين عدد كبير من الرسائل، وقد لا يعطي النموذج المعلومة نفسها الأولوية في كل مرة.
لذلك، لا يتعامل Planr مع المحادثة نفسها باعتبارها مصدر الحقيقة الوحيد.
يتم استخراج المعلومات المهمة وتحويلها إلى بيانات منظمة وتخزينها بشكل منفصل داخل التطبيق. معلومات مثل أهداف المستخدم، والوقت المتاح له، والقيود التي يواجهها، والقرارات التي اتخذها، وغيرها من التفاصيل المهمة يمكن أن تكون بيانات فعلية داخل التطبيق بدلًا من أن تبقى مدفونة في مكان ما داخل المحادثة.
وعندما يحتاج الذكاء الاصطناعي إلى هذه المعلومات، يستطيع Planr تمريرها إليه بشكل واضح ومباشر.
هذا يخلق طريقًا أقصر بكثير بين المعلومة التي يحتاجها النموذج والمعلومة التي يحصل عليها فعلًا. فبدلًا من الاعتماد على النموذج ليتذكر أن شيئًا مهمًا ذُكر قبل عشرات الرسائل، يستطيع التطبيق تزويده بالمعلومة المنظمة التي يحتاجها مباشرة.
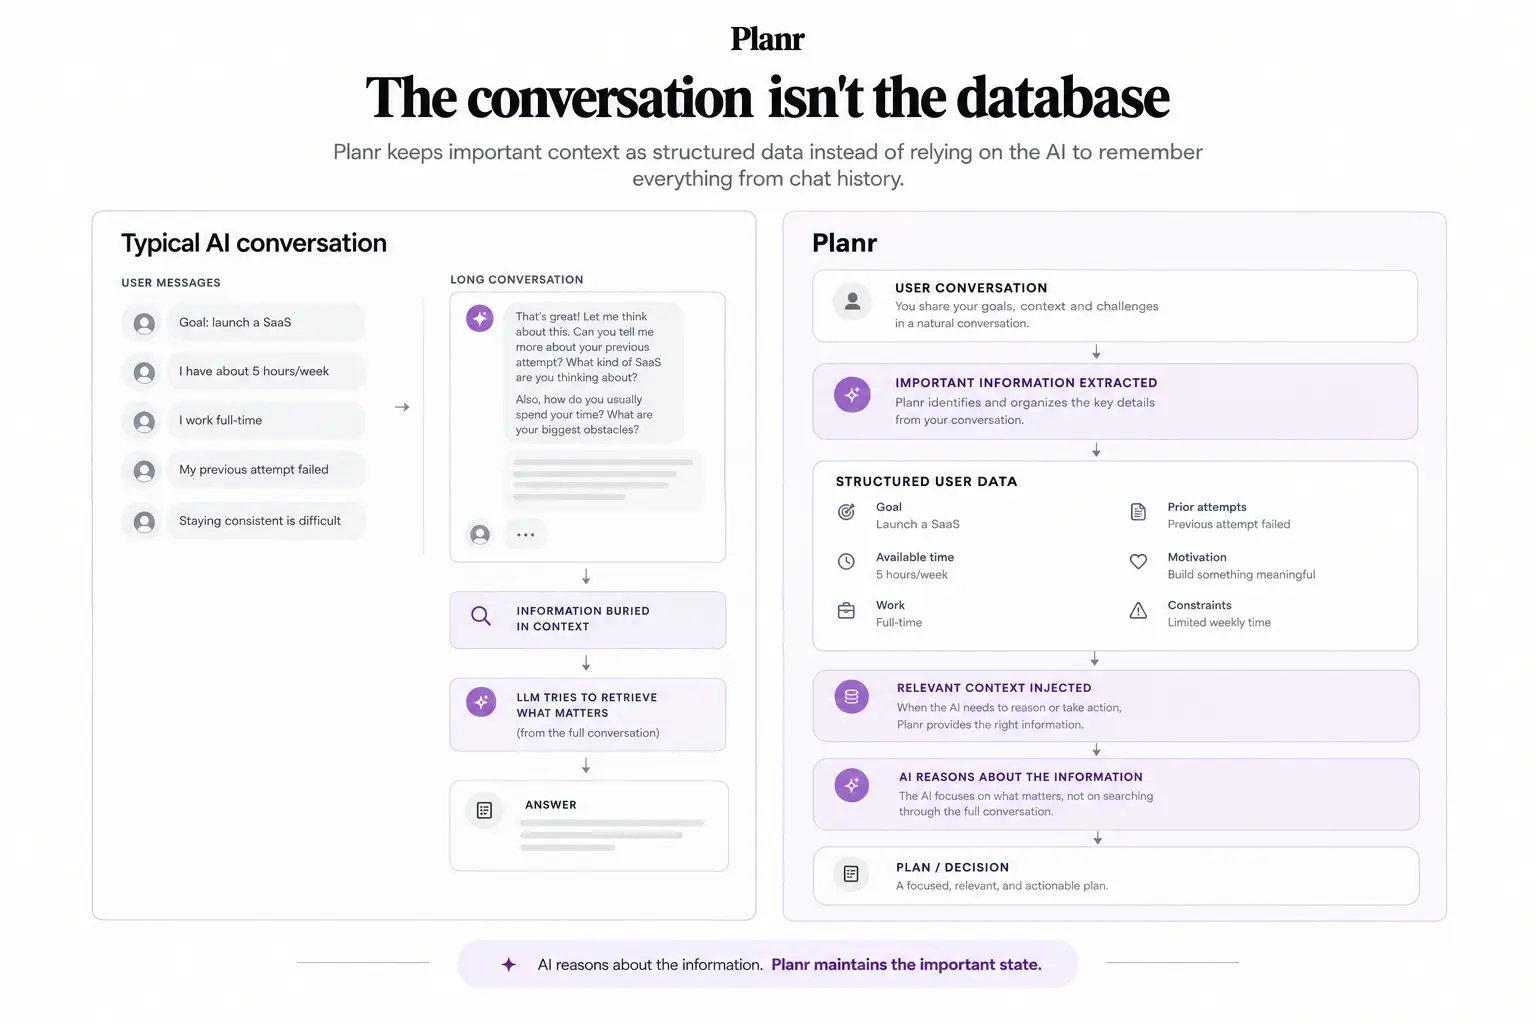
هذا الفرق أساسي في طريقة بناء Planr. الذكاء الاصطناعي مسؤول عن التفكير في المعلومات واستخدامها، بينما التطبيق مسؤول عن الحفاظ على الحالة والمعلومات المهمة. فصل هذين الدورين يجعل سير العمل أكثر موثوقية بشكل واضح.
المشكلة المعقدة تحتاج إلى أكثر من استدعاء واحد للذكاء الاصطناعي
خارطة الطريق ليست شيئًا من الأفضل أن يتم إنتاجه من خلال طلب ضخم واحد.
قبل أن تصبح خارطة الطريق مفيدة، يحتاج النظام إلى فهم الهدف، وجمع معلومات عن الشخص، والبحث في الموضوع، وتحليل الوضع، وتحديد ما هو مهم، ومقارنة الخيارات المختلفة، ثم تحديد كيفية جمع كل ذلك في مسار واحد.
محاولة جعل استدعاء واحد للذكاء الاصطناعي يقوم بكل هذه المهام تخلق مشكلة أخرى: السياق.
كلما دخلت معلومات أكثر إلى المحادثة، أصبح لدى النموذج المزيد من المعلومات التي يجب عليه التعامل معها. كما أن حجم السياق وتركيبته يمكن أن يؤثرا على مدى فعالية النموذج في التعامل مع ما تم إعطاؤه. قد يعمل النموذج بشكل ممتاز في مرحلة معينة من سير عمل طويل، ثم يصبح أقل موثوقية في مرحلة لاحقة، رغم أن الهدف الأساسي لم يتغير.
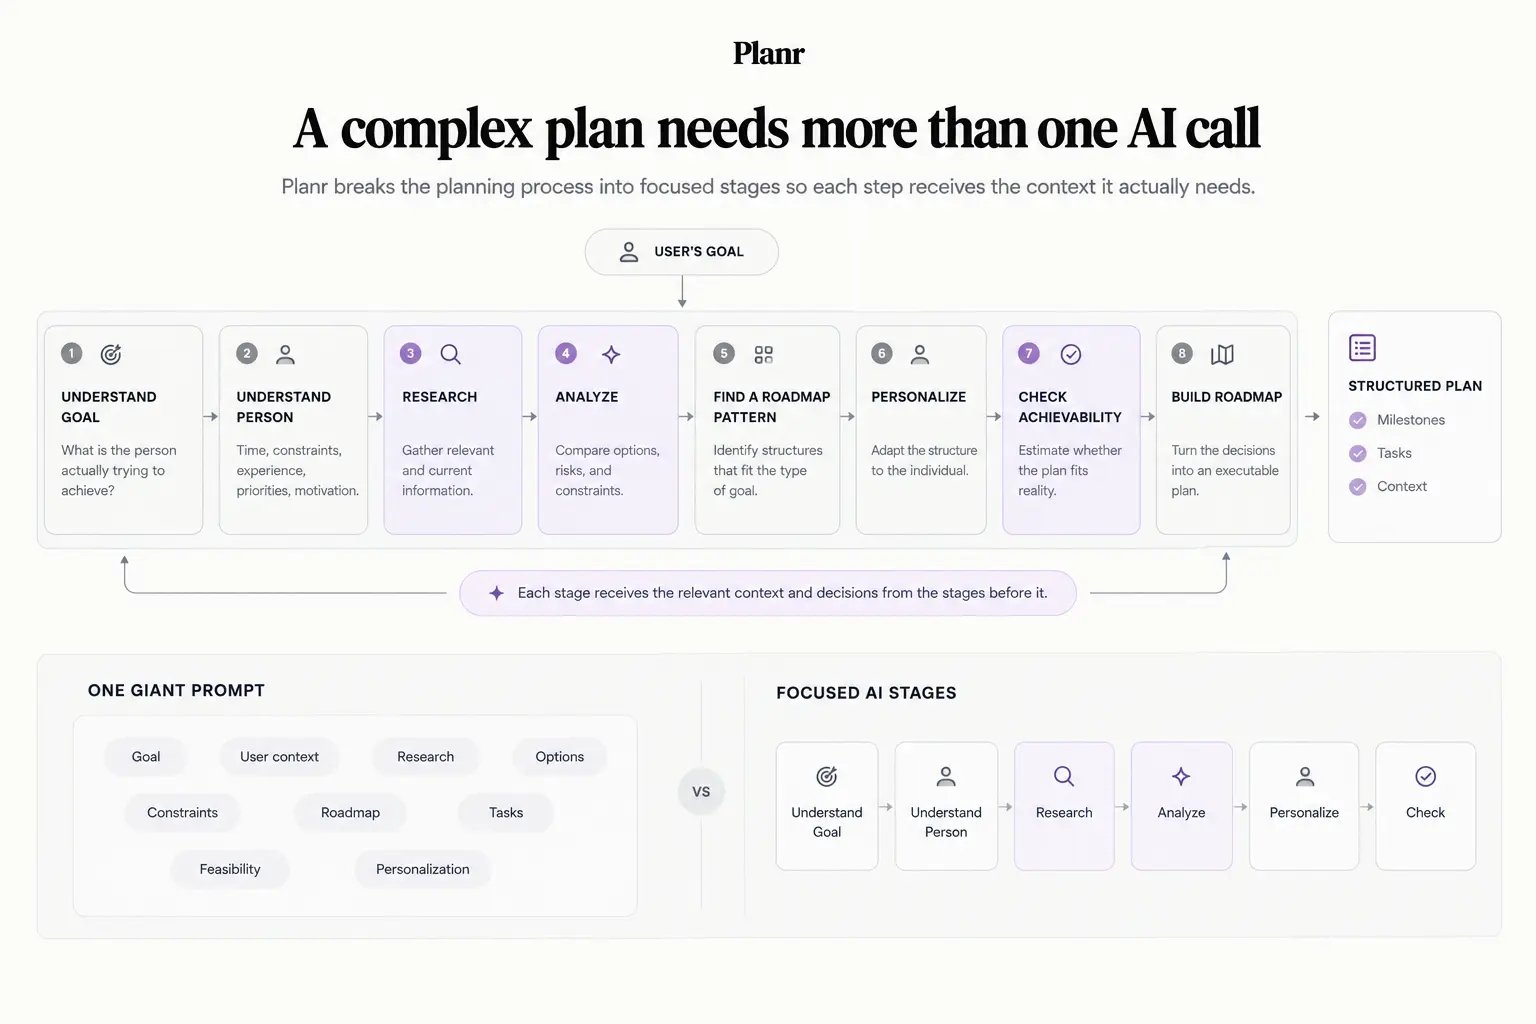
بدلًا من مطالبة استدعاء واحد للنموذج بحمل العملية بأكملها، يقسم Planr عملية التخطيط الداخلية إلى عدة مراحل. لكل مرحلة مسؤولية محددة، وتحصل كل مرحلة على المعلومات التي تحتاجها من المراحل السابقة.
تشمل هذه العملية أنواعًا مختلفة من العمل، مثل فهم الهدف، وفهم الشخص، والبحث في الموضوع، وتحليل الوضع، وتحديد بنية مناسبة لخارطة الطريق، وتخصيصها، وتقييم مدى قابليتها للتحقيق، ثم إنتاج خارطة الطريق بشكل منظم.
هذا لا يجعل نموذج الذكاء الاصطناعي حتميًا أو ثابتًا. لكنه يفعل شيئًا أكثر عملية: يبقي كل مشكلة تفكير ضمن سياق مناسب لها، ويعطي كل مرحلة المعلومات التي تحتاجها فعلًا.
التخصيص أعمق من مجرد تغيير بعض الكلمات
إحدى الطرق الشائعة لتخصيص نتائج الذكاء الاصطناعي هي أخذ إجابة عامة وإضافة اسم المستخدم أو وضعه أو بعض المعلومات الشخصية إليها.
لكن هذا ليس تخصيصًا مفيدًا عندما يتعلق الأمر بالتخطيط.
إذا أراد شخصان بناء النوع نفسه من المشاريع، فقد يحتاج كل منهما إلى خارطة طريق مختلفة تمامًا لأن لديهما أوقاتًا مختلفة، وخبرات مختلفة، وموارد مختلفة، وقيودًا مختلفة.
لذلك، يستخدم Planr التخصيص قبل الانتهاء من بناء خارطة الطريق. المعلومات التي يتم جمعها أثناء مرحلة التحضير تؤثر في بنية خارطة الطريق نفسها، بدلًا من أن تؤدي فقط إلى تغيير صياغة خطة عامة موجودة مسبقًا.
على سبيل المثال، الشخص الذي لا يملك سوى خمس ساعات أسبوعيًا قد يحتاج إلى ترتيب مختلف للمراحل عن شخص يستطيع تخصيص عشرين ساعة. والشخص الذي حاول تحقيق الهدف عدة مرات من قبل قد يحتاج إلى أن تركز المرحلة الأولى على معالجة نقطة ضعف معروفة بدلًا من تكرار خطوات البداية المعتادة.
الفكرة ليست أن يأخذ Planr خارطة طريق عامة ويجعلها تبدو شخصية. الفكرة هي أن يحدد شكل خارطة الطريق بناءً على الشخص الذي سيقوم بتنفيذها فعلًا.
الذكاء الاصطناعي احتمالي، لذلك تحتاج خارطة الطريق إلى بعض الهيكل
هناك مشكلة أخرى تصبح مهمة عند استخدام نموذج لغوي كبير لإنشاء خطط منظمة: نفس المتطلبات يمكن أن تنتج خرائط طريق مختلفة قليلًا.
وهذا جزء طبيعي من طبيعة النماذج الاحتمالية. بالنسبة للمحادثة، قد يكون هذا التنوع مفيدًا. أما بالنسبة لخارطة الطريق، فإن وجود قدر كبير من الاختلاف قد يصبح مشكلة.
إذا أراد شخص إطلاق شركة SaaS مثلًا، فهناك مراحل عامة معينة ستكون مناسبة في معظم الحالات، بغض النظر عن الشخص الذي يطلبها. يجب أن يكون التنفيذ والتخصيص مختلفين بحسب كل شخص، لكن لا ينبغي أن تتغير البنية الأساسية للمراحل بشكل عشوائي في كل مرة يتم فيها إنشاء الخطة.
لمعالجة ذلك، يستخدم Planr أنماطًا متخصصة لخرائط الطريق إلى جانب قدرة النموذج على التفكير.
يتم تحويل هذه القوالب إلى تمثيلات يمكن استخدامها في البحث والاسترجاع. عندما يفهم النظام سياق المستخدم، يستطيع تحديد الأنماط الأقرب إلى حالته واستخدامها كمرجع لبناء خارطة الطريق. لا يزال الذكاء الاصطناعي مسؤولًا عن التفكير والتخصيص، لكنه لا يبدأ من صفحة فارغة تمامًا في كل مرة.
وهذا يخلق توازنًا مهمًا. تظل خارطة الطريق مرنة وقادرة على التكيف مع المستخدم، وفي الوقت نفسه تكون بنيتها الأساسية أكثر اتساقًا.
يوجد أيضًا مسار عام للحالات التي لا يتوفر لها نمط متخصص. الهدف هنا ليس إزالة الطبيعة الاحتمالية للنموذج، وإنما إعطاؤها حدودًا مفيدة عندما تكون الاستمرارية والاتساق مهمين.
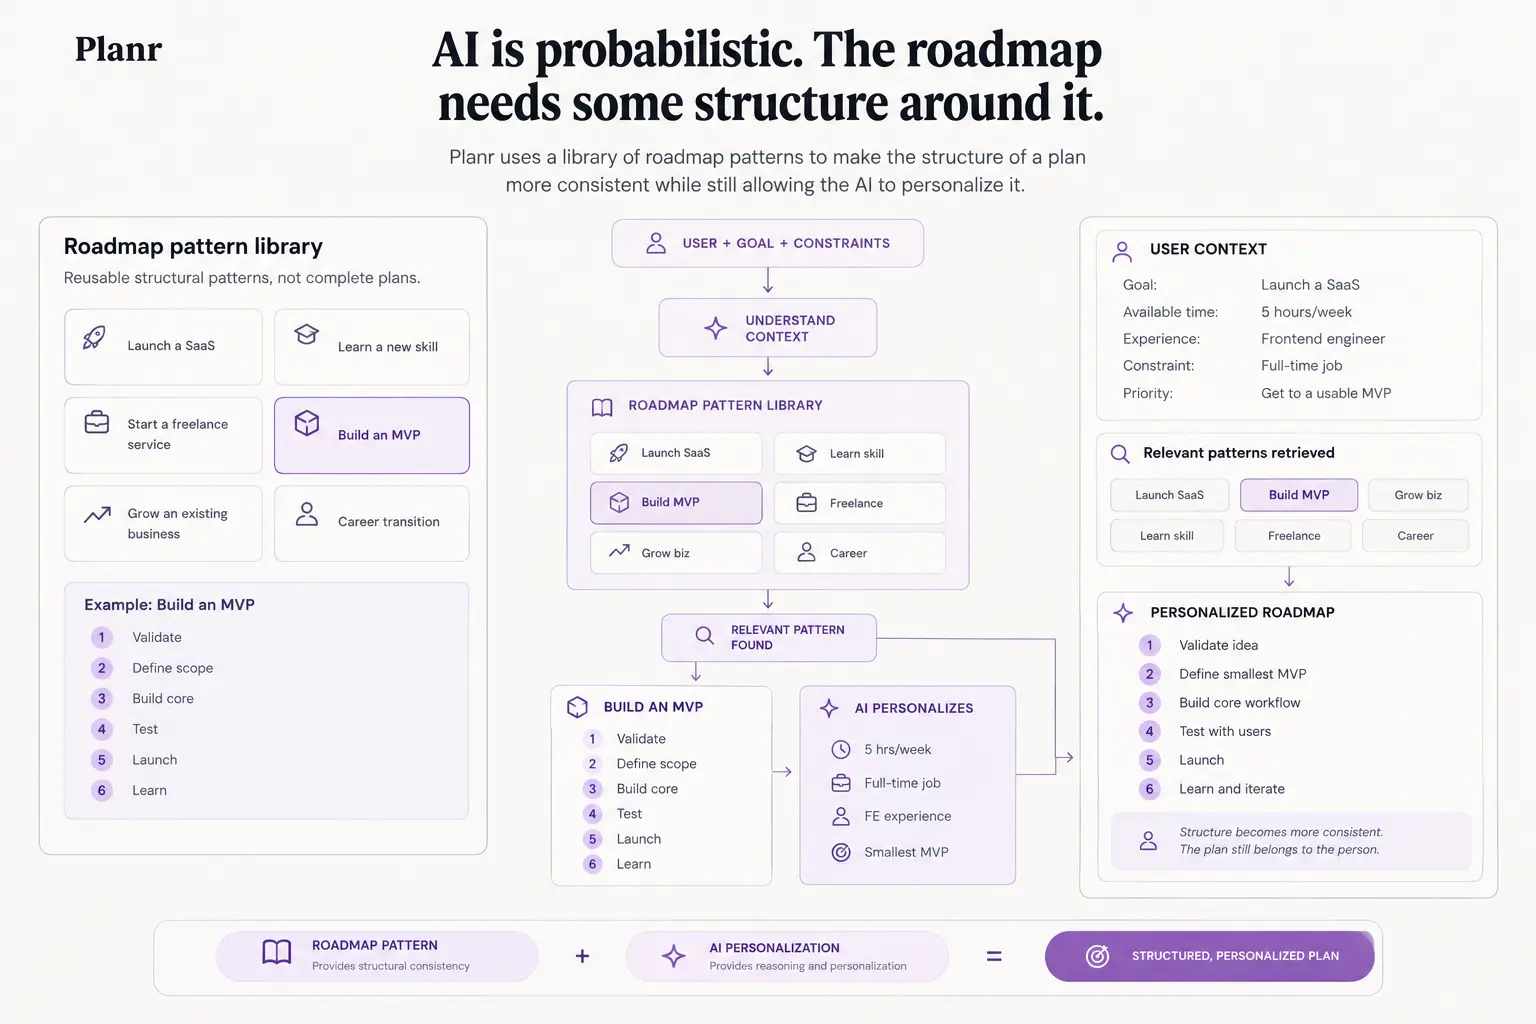
وهذه واحدة من الأفكار الأساسية وراء Planr: لا تحتاج بالضرورة إلى جعل نموذج الذكاء الاصطناعي حتميًا حتى تجعل مخرجاته أكثر اتساقًا. يمكنك بناء النظام من حوله بحيث يتم توجيه سلوكه الاحتمالي من خلال البيانات المنظمة، والاسترجاع، والأنماط المحددة مسبقًا عندما يكون الاتساق مهمًا.
البحث يحتاج إلى معلومات حديثة
يمكن لنظام التخطيط بالذكاء الاصطناعي أن يصطدم أيضًا بمشكلة أبسط: المعلومات التي يعرفها النموذج ليست بالضرورة حديثة.
وهذا يصبح مهمًا عندما تعتمد الخطة على معلومات تتغير مع الوقت. يمكن أن تتغير القوانين، والأسعار، والخدمات المتاحة، والأدوات، والمعلومات المتعلقة بالسوق، والتوثيق التقني، وغيرها من الحقائق الخارجية بعد أن تكون بيانات تدريب النموذج قد أُنشئت.
في هذه الحالات، يستطيع Planr استخدام البحث عبر الإنترنت لدعم عملية البحث بالمعلومات الحالية بدلًا من الاعتماد بشكل كامل على ما يعرفه النموذج مسبقًا.
بعد ذلك، يمكن أن تصبح نتائج البحث جزءًا من عملية التخطيط المنظمة، بدلًا من أن تكون مجرد إجابة منفصلة تختفي بمجرد انتقال المحادثة إلى موضوع آخر.
مرحلة التحضير ومرحلة التنفيذ مرتبطتان
إنشاء خارطة طريق ومساعدة الشخص على تنفيذها مشكلتان مختلفتان.
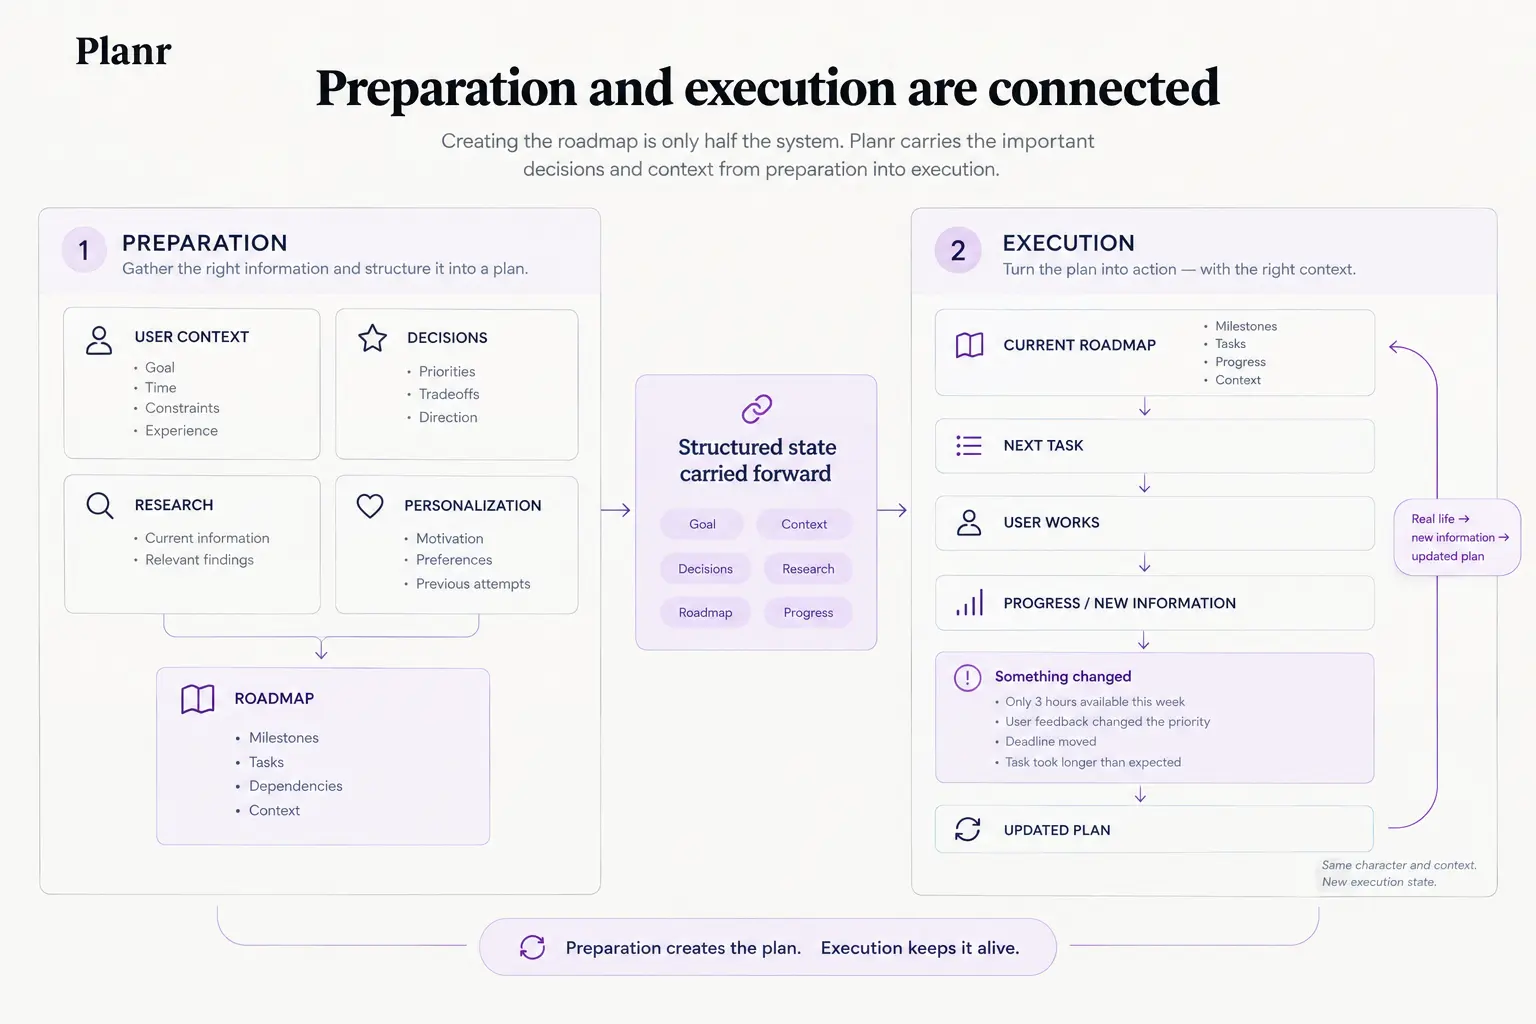
خلال مرحلة التحضير، قد يكون Planr قد جمع قدرًا كبيرًا من المعلومات عن ظروف الشخص، واتخذ عددًا من القرارات حول شكل الخطة. وعندما يبدأ التنفيذ، فإن فتح محادثة جديدة تمامًا مع الذكاء الاصطناعي قد يؤدي إلى فقدان هذا السياق.
يعالج Planr ذلك من خلال إعادة تهيئة سلوك الذكاء الاصطناعي نفسه في مرحلة التنفيذ، ثم تمرير حالة خارطة الطريق الحالية إليه، إلى جانب الإجابات والقرارات المهمة التي تم جمعها أثناء مرحلة التحضير.
وهذا يعني أن تجربة التنفيذ لا تبدأ فعليًا من الصفر. يحصل الذكاء الاصطناعي على المعلومات التي يحتاجها لفهم الشخص، وما الذي يحاول تحقيقه، ولماذا تبدو خارطة الطريق بهذا الشكل، وما الذي حدث بالفعل حتى هذه اللحظة.
والنتيجة هي تجربة أكثر استمرارية بين التخطيط والتنفيذ، حتى وإن كانت الاستدعاءات الداخلية للذكاء الاصطناعي منفصلة.
خارطة الطريق لا يمكن أن تبقى ثابتة بينما تتغير الحياة
حتى خارطة الطريق المصممة جيدًا يمكن أن تصبح قديمة.
الخطة التي يتم إنشاؤها اليوم تعتمد على المعلومات المتوفرة اليوم. وبعد شهرين، قد تكون الظروف مختلفة تمامًا. ربما تغير الوقت المتاح للمستخدم، أو استغرقت إحدى المراحل وقتًا أطول من المتوقع، أو ظهرت معلومات جديدة، أو أصبح أحد المتطلبات الخارجية غير متاح.
مخرجات الذكاء الاصطناعي الأصلية ثابتة ما لم يحدث شيء يدفع النظام إلى إعادة التفكير فيها.
لذلك، يتعامل Planr مع خارطة الطريق على أنها شيء يمكن تحديثه بدلًا من اعتبارها شيئًا يتم إنشاؤه مرة واحدة ثم تجميده.
عندما يقدم المستخدم معلومات جديدة، أو يتم اكتشاف معلومات مهمة من خلال البحث، يمكن تحديث الخطة وفقًا للواقع الجديد. الهدف هو الحفاظ على الاتجاه العام للخطة مع تغيير الأجزاء التي لم تعد منطقية.
وهنا يظهر فرق مهم بين خطة يتم توليدها وبين نظام للتخطيط. الخطة التي يتم توليدها تجيب عن سؤال: "ماذا يجب أن أفعل بناءً على ما أعرفه الآن؟" أما نظام التخطيط فيحتاج أيضًا إلى الإجابة عن سؤال آخر: "بناءً على ما حدث منذ ذلك الوقت، ماذا يجب أن أفعل الآن؟"
قابلية تحقيق الخطة ليست رقمًا ثابتًا
ينطبق المبدأ نفسه على تحليل قابلية تحقيق الخطة في Planr.
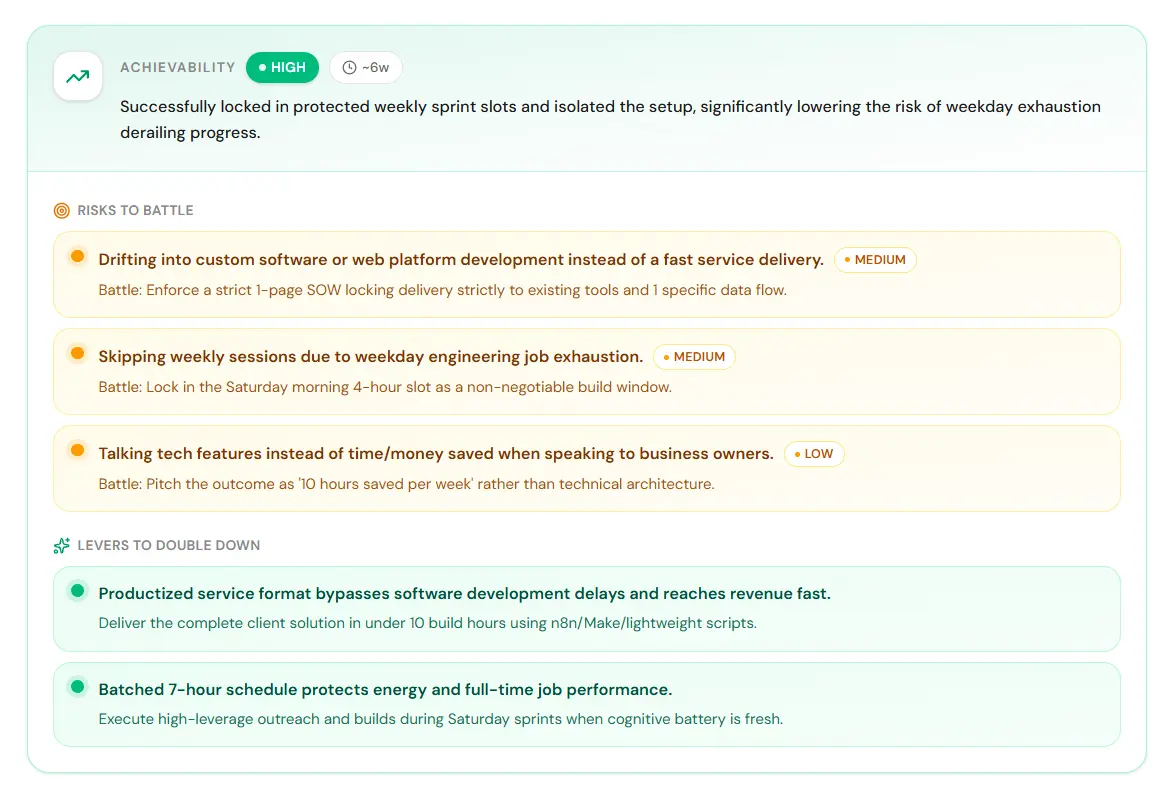
قد تبدو الخطة قابلة للتحقيق عندما يتم إنشاؤها، ثم تصبح أصعب لاحقًا. وقد تبدو صعبة في البداية، ثم تصبح أسهل مع تقدم الشخص، واكتساب مهارات جديدة، وحل القيود، وإنجاز المراحل المهمة.
لهذا السبب، لا يتعامل Planr مع تحليل قابلية التحقيق الأولي على أنه حكم نهائي.
بعد إكمال المراحل، يستطيع المستخدم تحديث التحليل للحصول على تقييم جديد يعتمد على الحالة الحالية للخطة والتقدم الذي تم تحقيقه بالفعل. يمكن أن يتغير الوقت المتوقع لإكمال الخطة، وقد تتحول نقاط الضعف إلى نقاط قوة، وقد تظهر مخاطر جديدة.
بهذه الطريقة، يصبح التحليل صورة متحركة لحالة الخطة بدلًا من أن يكون تقييمًا لمرة واحدة يتم إنشاؤه قبل بدء التنفيذ.
الذكاء الاصطناعي ليس مصدر الحقيقة
هناك مبدأ أوسع يقف خلف كل هذه القرارات.
نماذج الذكاء الاصطناعي قوية جدًا، لكن لا ينبغي التعامل مع مخرجاتها على أنها حقيقة لمجرد أنها تبدو مقنعة.
وهذا الأمر أكثر أهمية بالنسبة إلى منتج مثل Planr، لأن المخرجات هنا ليست مجرد فقرة نصية. قد تحدد الخطة ما الذي سيقضي شخص ما وقته في العمل عليه لأسابيع أو حتى أشهر.
لهذا السبب، يتم تمثيل المعلومات المهمة في Planr كبيانات منظمة داخل التطبيق كلما كان ذلك ممكنًا. خارطة الطريق، والمراحل، والمهام، والقرارات، والتحليلات، وغيرها من المعلومات المهمة لا يُفترض أن تكون موجودة فقط داخل سياق نموذج الذكاء الاصطناعي.
يستطيع النموذج التفكير في هذه المعلومات، وتحويلها، والبحث حولها، ومساعدة المستخدم على التعامل معها، لكن التطبيق هو الذي يحافظ على الحالة الأساسية لهذه المعلومات.
وهذا يسمح أيضًا بإدخال نقاط مختلفة يمكن للمستخدم خلالها مراجعة العملية أو تعديلها أو التأثير فيها بدلًا من قبول كل ما ينتجه النموذج بشكل أعمى.
الهدف ليس محاولة إزالة عدم اليقين الموجود في الذكاء الاصطناعي، بل بناء منتج مفيد رغم وجود هذا عدم اليقين.
من فكرة إلى نظام تخطيط مستمر
عند جمع كل هذه الأجزاء معًا، يتضح أن Planr مختلف عن مجرد روبوت محادثة ينشئ لك خارطة طريق من طلب واحد.
هو ليس مجرد مدير مشاريع يعتمد على قوالب ثابتة ويضيف إليها طبقة من الذكاء الاصطناعي، كما أنه لا يحاول أن يحل محل الشخص الذي يتخذ القرارات.
بدلًا من ذلك، يستخدم Planr الذكاء الاصطناعي في الأجزاء التي يكون فيها التفكير والتحليل والتكيف مفيدًا، بينما يستخدم البيانات المنظمة داخل التطبيق، والاسترجاع، والبحث، ومراحل سير العمل الواضحة للحفاظ على الاتساق والاستمرارية.
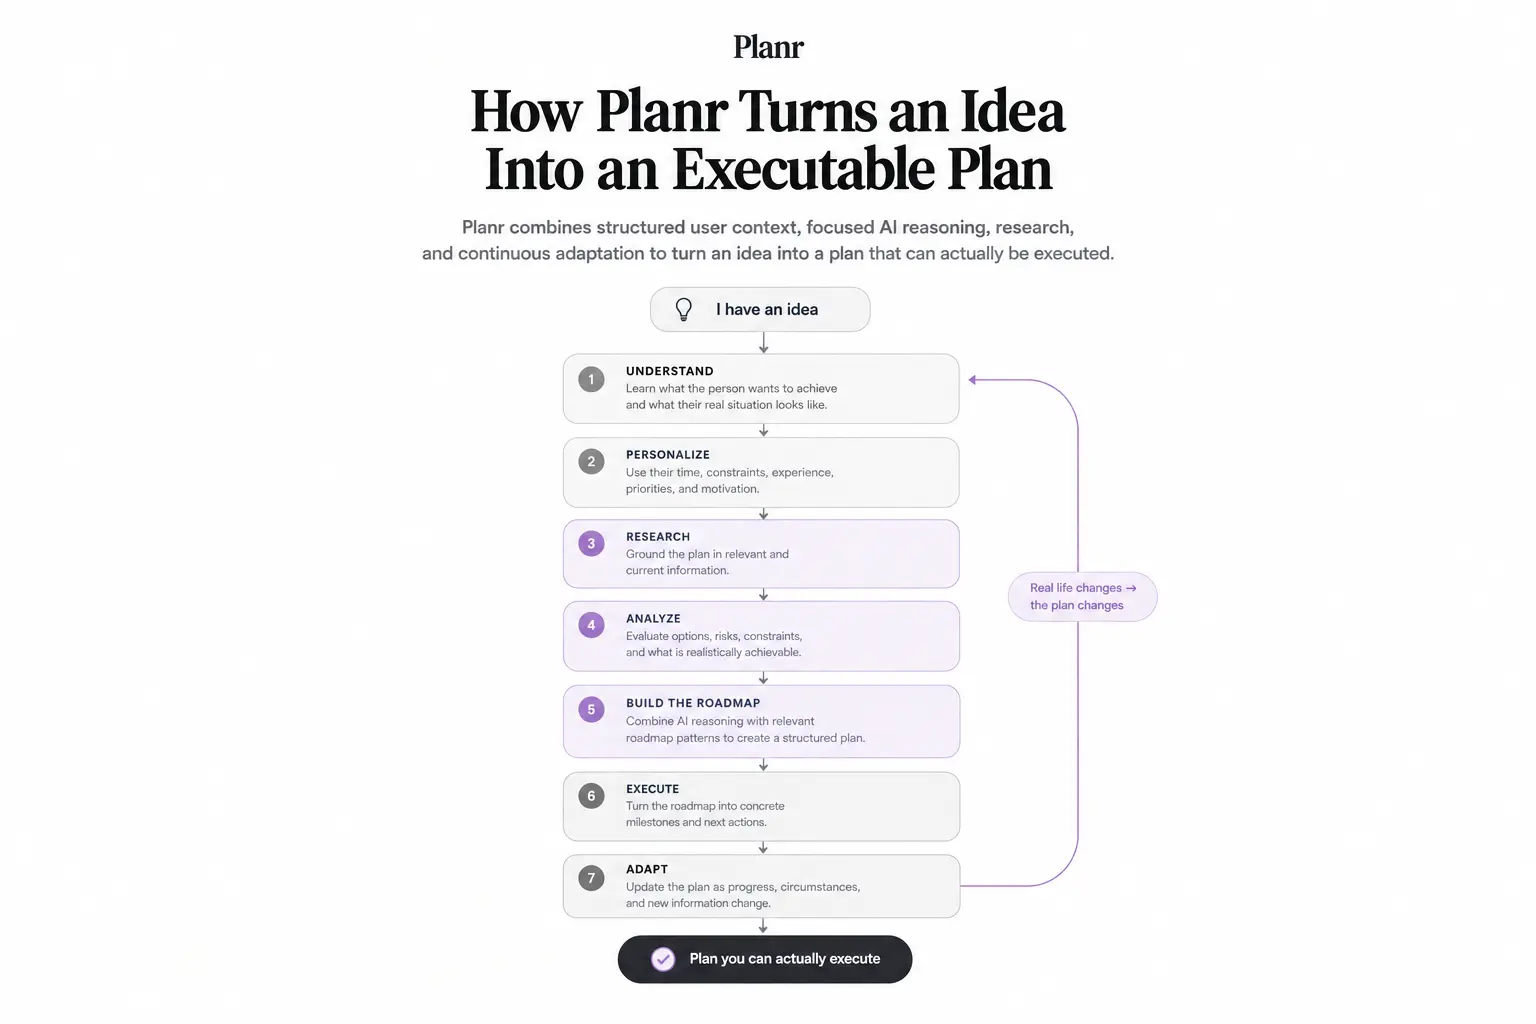
تبدأ العملية بفكرة، ثم يجمع Planr السياق اللازم لفهمها. بعد ذلك يتم استخدام هذا السياق للبحث والتحليل والتخصيص وبناء خارطة الطريق. ثم تصبح خارطة الطريق أساسًا للتنفيذ، بينما يمكن للمعلومات التي تظهر أثناء التنفيذ أن تعود إلى الخطة وتغير ما يجب أن يحدث بعد ذلك.
وبذلك تصبح العملية حلقة مستمرة بدلًا من عملية توليد لمرة واحدة:
الفهم ← التخطيط ← التنفيذ ← التعلم ← التكيف ← الاستمرار
وهذه الحلقة هي ما يجعل Planr مختلفًا عن مجرد سؤال الذكاء الاصطناعي: "كيف يمكنني فعل هذا؟"
شاهد Planr أثناء العمل
أسهل طريقة لفهم الفرق هي مشاهدة العملية كاملة.
يعرض الفيديو التالي Planr وهو يبدأ بهدف حقيقي، ثم يجمع المعلومات اللازمة لفهمه، ويخصص الطريقة المناسبة للتعامل معه، ويحلل مدى قابليته للتحقيق، وينشئ خارطة الطريق، ثم يحولها إلى خطة يمكن تنفيذها وتعديلها مع مرور الوقت.
إذا أردت تجربة الطريقة بنفسك، يمكنك البدء من myplanr.co.
شارك هذا المقال
جرّبه على هدفك الخاص
القراءة تفيد. لكن خطة مصممة لحياتك الحقيقية تفيد أكثر — من صفحة فارغة إلى خارطة طريق في نحو 90 ثانية.